第三章 平面机构的运动简图及自由度 机构由构件组成,各构件之间具有确定的相对运动
然而,把构件任意拼凑起来不一定能运动;即使能够运动,也不一定具有确定的相对运动
那么构件应如何组合才能运动
在什么条件下才具有确定的相对运动
这对分析现有机构或创新机构很重要
所有构件的运动平面都相互平行的机构称为平面机构,否则称为空间机构
本章仅讨论平面机构的情况,因为在生活和生产中,平面机构应用最多
3-1 运动副3.1.1 运动副 机构由若干个相互联接起来的构件组成
机构中两构件之间直接接触并能作相对运动的可动联接,称为运动副
例如轴与轴承之间的联接,活塞与汽缸之间的联接,凸轮与推杆之间的联接,两齿轮的齿和齿之间的联接等
3.1.2 运动副的分类 在平面运动副中,两构件之间的直接接触有三种情况:点接触、线接触和面接触
按照接触特性,通常把运动副分为低副和高副两类
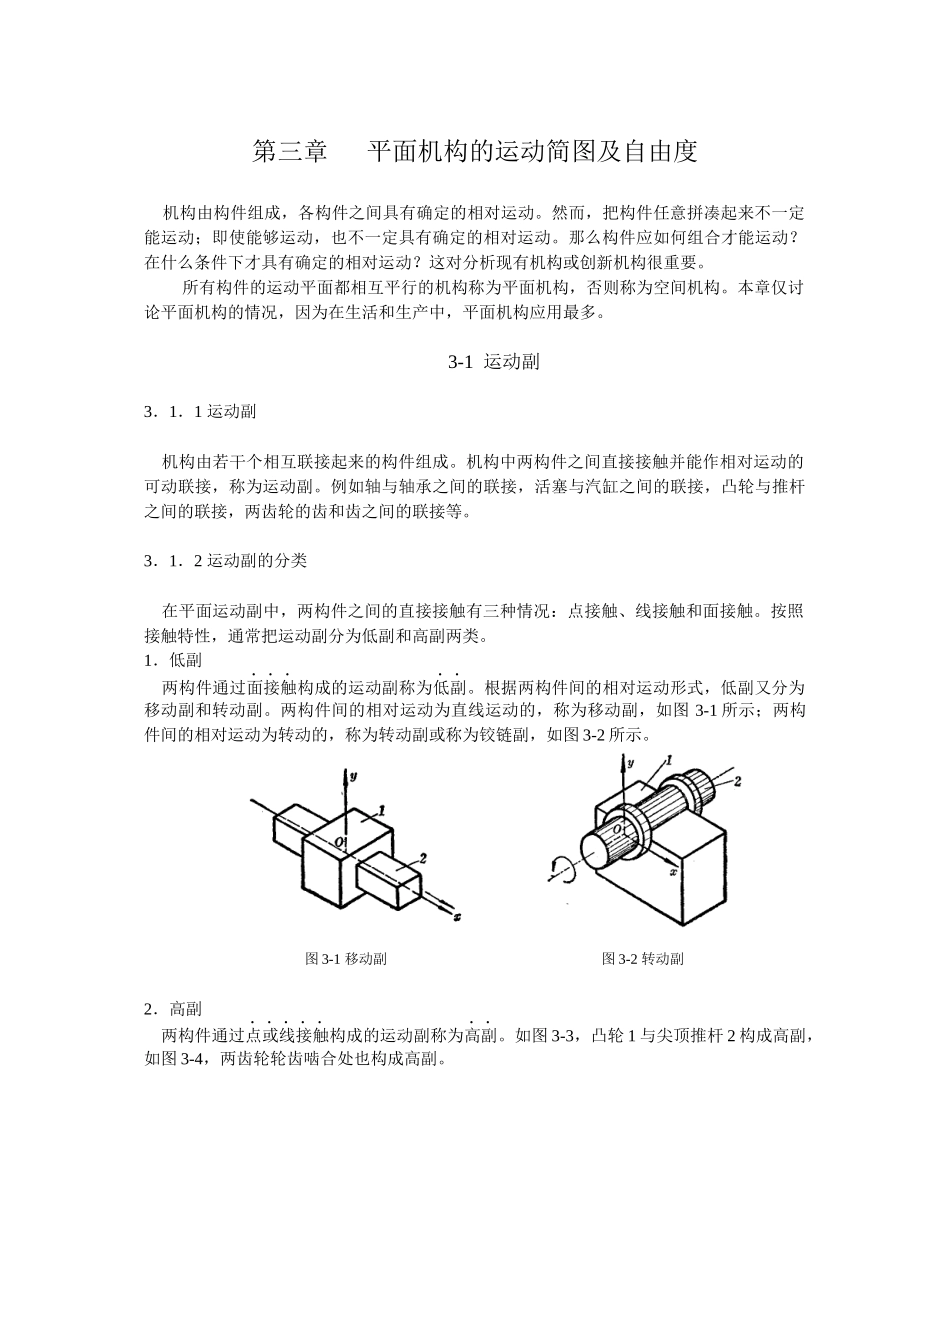
1.低副 两构件通过面接触构成的运动副称为低副
根据两构件间的相对运动形式,低副又分为移动副和转动副
两构件间的相对运动为直线运动的,称为移动副,如图 3-1 所示;两构件间的相对运动为转动的,称为转动副或称为铰链副,如图 3-2 所示
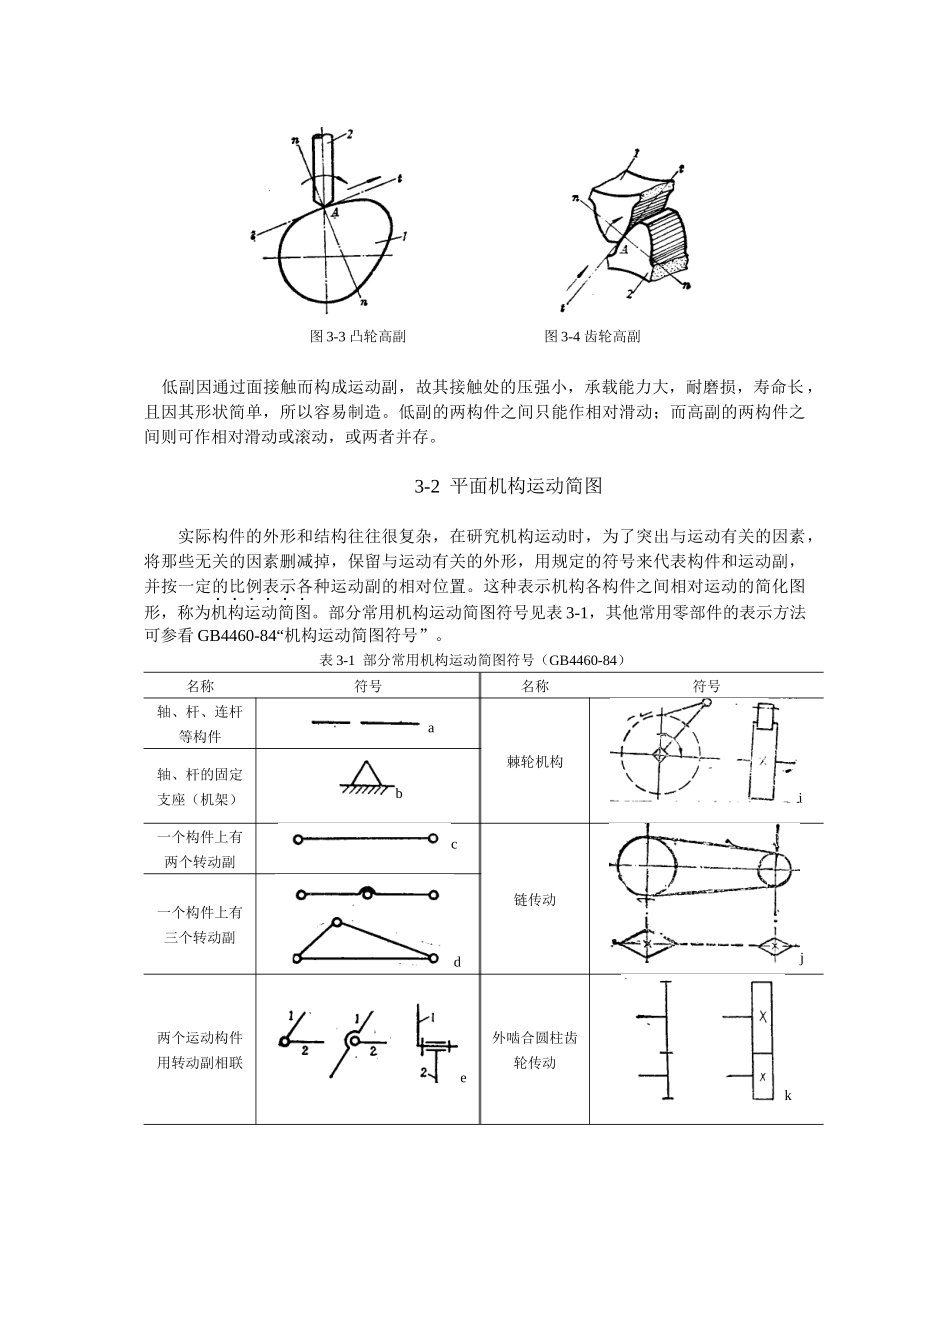
图 3-1 移动副图 3-2 转动副2.高副 两构件通过点或线接触构成的运动副称为高副
如图 3-3,凸轮 1 与尖顶推杆 2 构成高副,如图 3-4,两齿轮轮齿啮合处也构成高副
图 3-3 凸轮高副图 3-4 齿轮高副 低副因通过面接触而构成运动副,故其接触处的压强小,承载能力大,耐磨损,寿命长 ,且因其形状简单,所以容易制造
低副的两构件之间只能作相对滑动;而高副的两构件之间则可作相对滑动或滚动,或两者并存
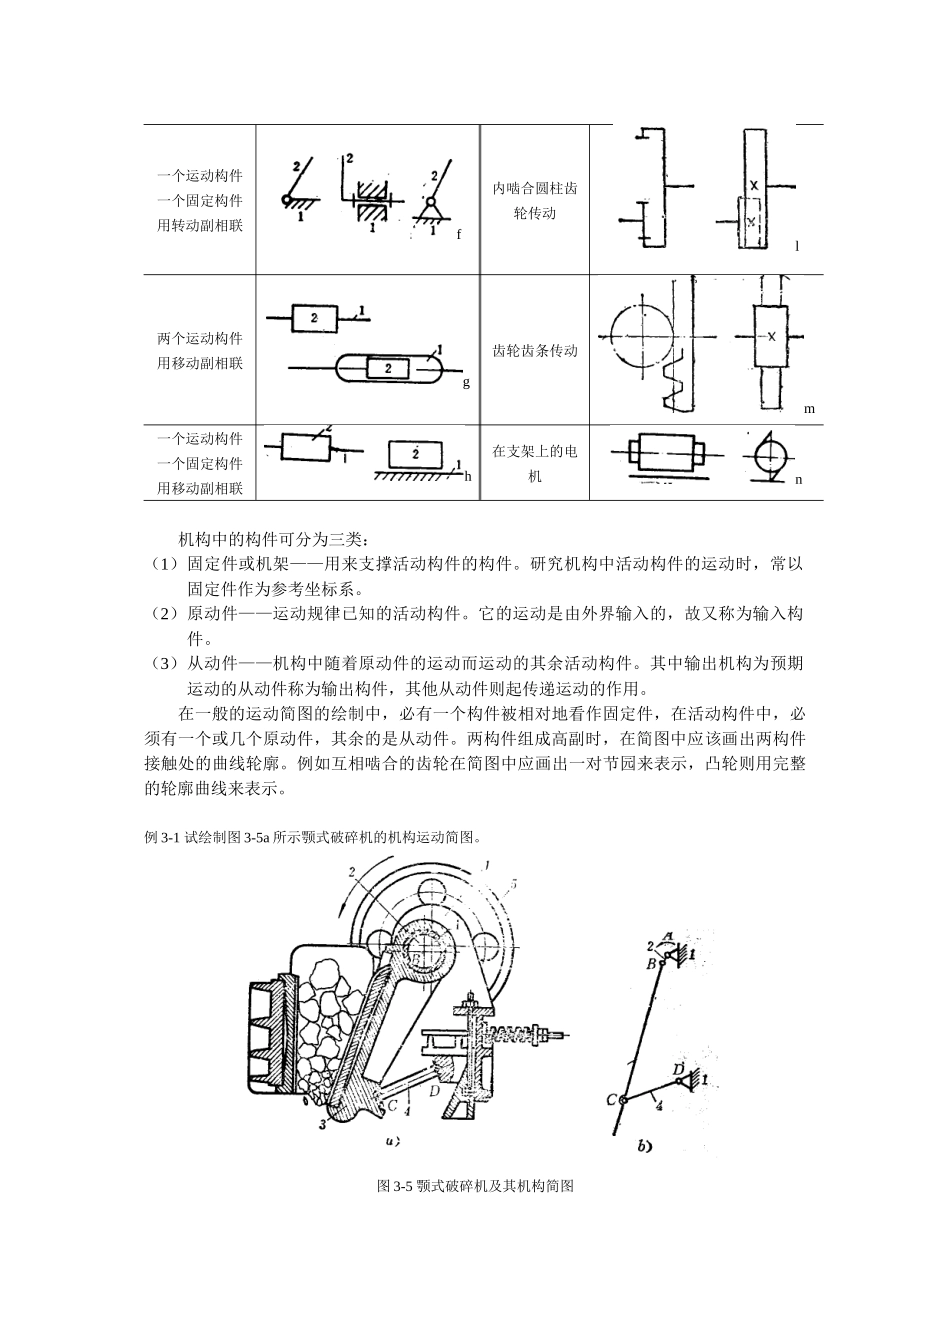
3-2 平面机构运动简图实际构件的外形和结构往往很复杂,在研究机构运动时,为了突出与运动有关的因素,将那些无关的因素删减掉,保留与运动有关的外形,用规定的符号来代表构件和运动副,并按一定